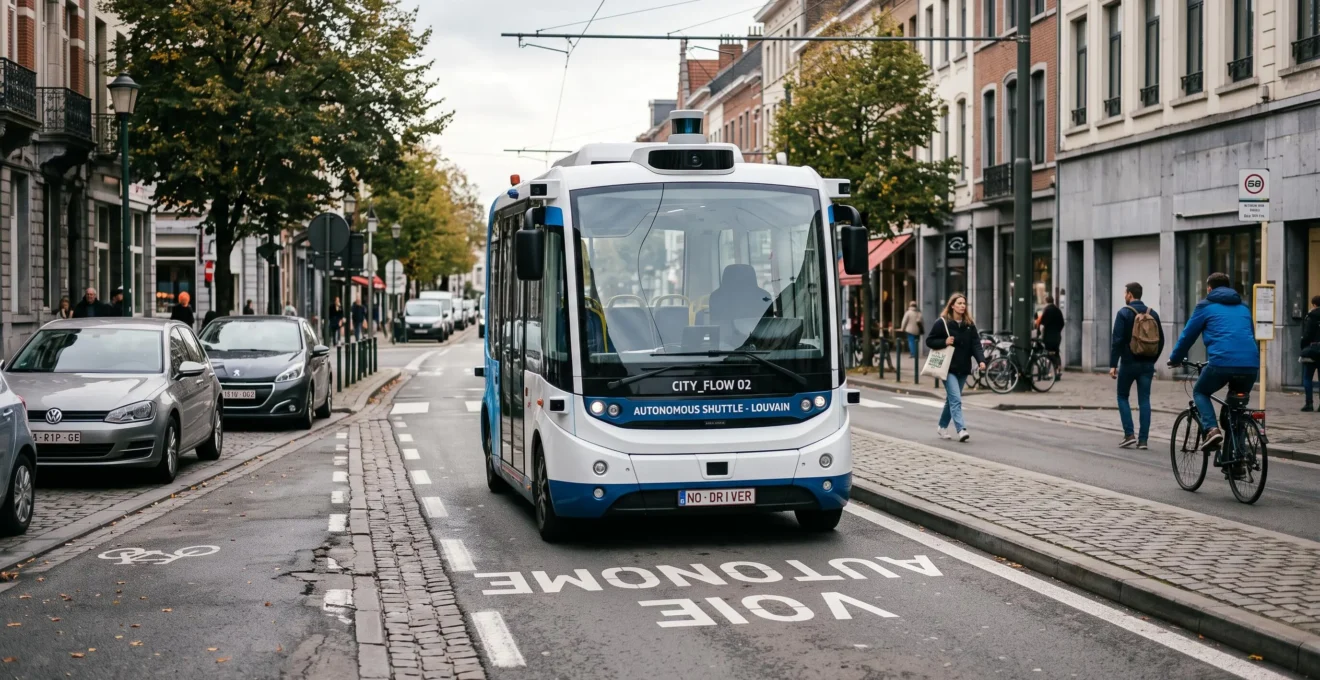
Un véhicule autonome moderne peut circuler sans conducteur humain lorsque son système assure intégralement la conduite et la gestion des défaillances dans un environnement précisément défini. Cette capacité correspond principalement au niveau 4 de la classification SAE. Elle dépend toutefois de conditions techniques, opérationnelles et réglementaires qui dépassent largement la simple aptitude à suivre une route.
La distinction est essentielle : un véhicule capable de maintenir sa trajectoire sur autoroute n’est pas nécessairement autorisé à transporter des passagers sans conducteur. La circulation automatisée exige également une perception fiable, une gestion des événements imprévus, des procédures d’arrêt sécurisé et, selon le service, une organisation de supervision à distance.
Pour évaluer la maturité réelle d’une navette autonome ou d’un robotaxi, il faut donc examiner son domaine opérationnel, les interventions humaines encore nécessaires, ses performances en situation dégradée et les autorisations applicables. Ces critères permettent de distinguer les démonstrations technologiques d’un service exploitable dans des conditions maîtrisées.
Circulation sans conducteur : les conditions essentielles
- Le niveau 4 permet une conduite sans reprise humaine dans un domaine opérationnel défini ; les niveaux 2 et 3 ne permettent pas, à eux seuls, de supprimer le conducteur disponible.
- La sécurité repose sur une perception suffisamment robuste, la gestion des défaillances et la capacité à atteindre un état à risque minimal sans intervention embarquée.
- Un service réellement exploitable nécessite une autorisation adaptée, une organisation de supervision, des procédures d’assistance et des performances vérifiées dans son environnement réel.
- Comment fonctionne la conduite autonome selon le niveau d’automatisation du véhicule ?
- Radar, caméra ou lidar : quel capteur détecte le mieux les obstacles lointains ?
- Pourquoi les véhicules autonomes rencontrent-ils des difficultés dans les rues imprévisibles ?
- Navettes autonomes ou robotaxis : quelle solution pour un site fermé ?
- Comment préparer une zone d’activité à la circulation de navettes autonomes ?
- Les risques liés à l’immobilisation d’un robotaxi sur une voie fréquentée
- Niveau 3 ou niveau 4 : qui intervient lorsque le véhicule ne peut plus poursuivre ?
- Quand envisager un service autonome ouvert au public après une phase pilote ?
Comment fonctionne la conduite autonome selon le niveau d’automatisation du véhicule ?
La conduite autonome fonctionne selon différents degrés de délégation des tâches entre l’humain et le système automatisé. Les niveaux SAE 0 à 2 nécessitent une surveillance humaine continue de la conduite. Le niveau 3 autorise une conduite conditionnellement automatisée avec reprise humaine prévue, tandis que le niveau 4 peut fonctionner sans conducteur disponible dans un domaine opérationnel déterminé.
La classification des niveaux de conduite automatisée SAE J3016 distingue six niveaux, de 0 à 5. Ils caractérisent les fonctions effectivement engagées et la répartition des responsabilités opérationnelles, et non une autorisation générale de circulation.
Le tableau présente les principales différences fonctionnelles entre ces niveaux.
| Niveau SAE | Fonction du système | Rôle humain | Sans conducteur disponible ? |
|---|---|---|---|
| 0 | Aucune automatisation de la conduite | Assure la conduite | Non |
| 1 | Assistance longitudinale ou latérale | Conduit et surveille | Non |
| 2 | Automatisation partielle de la direction et de la vitesse | Surveille continuellement la conduite | Non |
| 3 | Conduite automatisée conditionnelle | Doit pouvoir répondre à une demande de reprise | Non, pour la fonction concernée |
| 4 | Conduite automatisée élevée | Aucune reprise attendue dans le domaine prévu | Oui, sous conditions |
| 5 | Automatisation complète | Aucun conducteur requis | Oui, sans restriction de domaine opérationnel propre au système |
La rupture essentielle intervient entre les niveaux 2 et 3. Au niveau 2, l’humain reste responsable de la surveillance permanente de l’environnement. Au niveau 3, le système assure cette surveillance pendant son activation, mais l’utilisateur doit rester disponible pour répondre à une demande de reprise. Le conducteur ne disparaît donc pas : son rôle change.
Au niveau 4, le système doit au contraire assurer lui-même le repli en sécurité lorsque la conduite ne peut plus continuer normalement. Il peut notamment effectuer une manœuvre à risque minimal, appelée MRM, afin d’atteindre un état à risque minimal, ou MRC. Cela ne garantit pas nécessairement l’achèvement du trajet : le véhicule peut devoir s’immobiliser.
Cette autonomie demeure limitée au domaine de conception opérationnelle, ou ODD (Operational Design Domain). Celui-ci peut spécifier une zone géographique, des catégories de voies, des limites de vitesse, la luminosité ou certaines conditions météorologiques. Un système validé dans un quartier cartographié ne possède pas automatiquement les capacités nécessaires pour circuler ailleurs.
En France, le cadre issu de la loi d’orientation des mobilités (LOM) et ses textes d’application complète les exigences européennes. Le règlement ONU R157 encadre certains systèmes automatisés de maintien dans la voie (ALKS), tandis que le règlement européen 2022/1426 concerne notamment la réception des systèmes de conduite entièrement automatisés pour des usages définis. Ces régimes ne sont pas interchangeables.
La capacité technique d’un système ne vaut donc ni réception réglementaire de tous ses usages ni autorisation automatique de mise en service sur voie publique.
Une fois le niveau fonctionnel identifié, il reste à déterminer si le véhicule perçoit suffisamment bien son environnement pour respecter les limites annoncées de son domaine opérationnel.
Radar, caméra ou lidar : quel capteur détecte le mieux les obstacles lointains ?
Le radar est particulièrement adapté à la détection d’objets éloignés et à la mesure de leur vitesse relative, tandis que le lidar fournit une géométrie tridimensionnelle précise et que la caméra facilite l’identification visuelle des obstacles. Aucun capteur n’est systématiquement supérieur : leur portée utile et leur fiabilité dépendent de l’environnement, de l’objet observé et des caractéristiques du matériel.
La détection lointaine constitue une exigence importante pour les véhicules automatisés, car le système doit identifier un danger suffisamment tôt pour ralentir, s’arrêter ou modifier sa trajectoire. À vitesse plus élevée, les distances nécessaires à la réaction et au freinage augmentent.
Les trois technologies répondent différemment à cette contrainte.
| Critère | Radar | Caméra | Lidar |
|---|---|---|---|
| Détection lointaine | Bonne pour des cibles adaptées au radar | Variable selon résolution, contraste et visibilité | Variable selon portée instrumentale et réflectivité |
| Vitesse relative | Mesure directe par effet Doppler selon le radar | Estimation par analyse des images | Estimation par mesures successives ou technologie adaptée |
| Précision géométrique | Résolution variable, souvent plus limitée | Reconstruction dépendante des algorithmes et de la configuration | Mesure tridimensionnelle détaillée |
| Reconnaissance des objets | Capacités de classification plus limitées | Bonne richesse sémantique | Informations de forme utiles à la classification |
| Nuit | Peu dépendant de la lumière ambiante | Dépend de l’éclairage et du type de caméra | Mesure active généralement indépendante de l’éclairage visible |
| Pluie, neige ou brouillard | Souvent plus robuste, sans être insensible | Visibilité potentiellement fortement réduite | Diffusion et atténuation possibles du signal |
La complémentarité apparaît dans les situations complexes. Un radar peut détecter un véhicule à distance sans fournir suffisamment de détails pour caractériser précisément un objet inhabituel. Une caméra peut reconnaître une signalisation temporaire, mais perdre de l’efficacité face à l’éblouissement. Un lidar peut localiser précisément un obstacle tout en subissant une dégradation liée aux précipitations.
Les architectures de conduite automatisée combinent donc souvent plusieurs modalités de perception. La fusion de données permet de confronter les observations, de suivre les objets dans le temps et d’estimer leur position. La robustesse exige néanmoins davantage qu’une simple multiplication de capteurs : leurs défaillances peuvent avoir des causes communes, notamment un encrassement généralisé ou une visibilité fortement dégradée.
La redondance doit aussi être examinée au niveau de l’alimentation électrique, du calcul, des communications internes et des fonctions de freinage. Un véhicule équipé de plusieurs capteurs peut rester vulnérable si ceux-ci dépendent tous d’un composant critique unique.
Les objets statiques inattendus représentent une difficulté particulière. Un chantier récemment installé, une remorque immobilisée ou une zone temporairement interdite peuvent nécessiter une décision complexe, même si des capteurs détectent correctement les obstacles.
Les exploitants de robotaxis peuvent retenir des architectures avec ou sans lidar. Ces choix influencent le coût du véhicule, les besoins de maintenance et les méthodes de validation. Ils ne suffisent toutefois pas à déduire les conditions météorologiques autorisées : celles-ci doivent être établies pour le système complet.
La difficulté ne réside pas uniquement dans la détection des objets. En circulation urbaine, le système doit également prévoir les comportements humains et décider comment agir face à des situations ambiguës.
Pourquoi les véhicules autonomes rencontrent-ils des difficultés dans les rues imprévisibles ?
Les véhicules autonomes rencontrent des difficultés dans les rues imprévisibles parce qu’ils doivent interpréter des situations rares, anticiper les intentions humaines et prendre des décisions sûres lorsque les règles habituelles ne suffisent plus. Détecter un piéton ou un cycliste ne permet pas toujours de prévoir son comportement. Cette incertitude peut provoquer des ralentissements excessifs, des arrêts prolongés ou des interventions d’assistance.
Les situations ordinaires, comme suivre un véhicule ou respecter un feu de circulation clairement visible, peuvent être représentées dans de nombreux scénarios de développement. Les difficultés augmentent avec les cas limites, également appelés edge cases : événements peu fréquents, combinaisons inhabituelles de circonstances ou configurations insuffisamment représentées dans les données de validation.
Un chantier improvisé peut, par exemple, modifier les voies utilisables sans que le balisage corresponde aux informations cartographiques disponibles. De même, un piéton qui hésite au bord de la chaussée ou un cycliste qui contourne un véhicule en stationnement créent des situations dont l’évolution est incertaine.
Le système doit alors enchaîner trois fonctions différentes :
- Perception : reconnaître les usagers, obstacles, marquages et espaces circulables.
- Prédiction : estimer les trajectoires et comportements possibles des autres usagers.
- Planification : sélectionner une manœuvre compatible avec la sécurité et les règles de circulation.
Ces fonctions peuvent présenter des niveaux de performance différents. Un véhicule peut parfaitement détecter un cycliste tout en hésitant entre poursuivre sa trajectoire, ralentir ou s’arrêter, faute d’informations suffisantes sur l’intention du cycliste.
Le problème devient particulièrement délicat dans les environnements urbains denses, où les déplacements reposent parfois sur des interactions informelles. Dans une rue étroite, les automobilistes négocient implicitement le passage. Dans une zone de rencontre, piétons, cycles et véhicules motorisés partagent un espace où leurs trajectoires peuvent changer rapidement.
Les villes francophones présentent une diversité de configurations : rues anciennes, carrefours atypiques, couloirs de bus, infrastructures cyclables et règles locales de circulation. Un système validé dans une ville étrangère ne peut donc pas être considéré comme immédiatement transférable sans évaluation de ces particularités.
Pour limiter l’incertitude, les déploiements de niveau 4 privilégient souvent des itinéraires connus, des zones délimitées et des conditions d’exploitation restrictives. La cartographie détaillée aide à anticiper la géométrie de la voirie, mais elle doit être actualisée et confrontée en permanence aux observations des capteurs.
Les limitations météorologiques jouent également un rôle : un service peut être autorisé à circuler sous certaines pluies tout en devant suspendre son activité lorsque la visibilité ou l’adhérence devient insuffisante. Ces limites doivent correspondre aux capacités démontrées du système.
Cette contrainte favorise les premiers usages sur des parcours contrôlés, notamment les campus, zones industrielles et autres sites où les interactions avec la circulation peuvent être mieux organisées.
Navettes autonomes ou robotaxis : quelle solution pour un site fermé ?
Pour un site fermé ou à circulation maîtrisée, une navette autonome sur itinéraire prédéfini constitue généralement une option plus simple à organiser qu’un robotaxi proposant des trajets variables. Le choix dépend principalement de la configuration des voies, des flux de personnes, de la vitesse, des destinations desservies et des besoins de supervision. Dans les deux cas, l’absence de conducteur embarqué exige une sécurité démontrée.
Une navette autonome peut assurer une liaison régulière entre un parking et un bâtiment, entre plusieurs terminaux ou au sein d’une zone d’activité. Son trajet relativement stable facilite l’identification des intersections, des points d’arrêt et des situations qui nécessitent une attention particulière.
Un robotaxi répond à une logique différente : transporter des passagers entre des destinations potentiellement variables, dans les limites de sa zone autorisée. Cette flexibilité exige généralement un domaine opérationnel plus étendu et une gestion plus diversifiée des situations de circulation.
Le tableau permet de comparer les principales contraintes de déploiement.
| Critère | Navette autonome | Robotaxi |
|---|---|---|
| Organisation du trajet | Itinéraire généralement fixe | Destinations plus flexibles dans une zone définie |
| Environnement adapté | Site fermé ou circulation maîtrisée | Réseau plus étendu et potentiellement ouvert |
| Gestion des piétons | Interactions concentrées sur le parcours | Interactions variables selon les trajets |
| Vitesse d’exploitation | Souvent limitée pour un service local | Dépend de la conception et des voies autorisées |
| Supervision | Adaptée à un parcours connu | Adaptée à des situations et destinations multiples |
| Souplesse du service | Limitée aux arrêts desservis | Potentiellement plus élevée |
La fermeture physique du site ne suffit pas à rendre l’exploitation sûre. Une zone industrielle peut être traversée par des poids lourds, des engins de manutention ou des visiteurs qui ne connaissent pas les règles locales. Le véhicule doit être capable de gérer ces interactions, ou le site doit les organiser pour rester dans le domaine opérationnel prévu.
L’existence d’une télésupervision constitue un autre élément déterminant. Une flotte de niveau 4 peut être exploitée sans personnel de conduite à bord tout en nécessitant des opérateurs chargés de surveiller les alertes, d’évaluer les situations bloquantes et de coordonner une assistance.
Il convient de distinguer cette supervision de la conduite à distance. Dans une architecture de niveau 4, le système automatisé doit rester capable d’assurer la sécurité sans dépendre d’une reprise humaine immédiate. L’opérateur peut fournir une assistance autorisée ou coordonner les opérations, sans nécessairement piloter directement le véhicule.
La disponibilité de cette assistance influence le modèle économique. Le coût d’exploitation ne se limite pas au véhicule : il comprend aussi les communications, la maintenance, les procédures d’incident et les moyens humains nécessaires au fonctionnement du service.
Sur un site fermé, une navette à itinéraire fixe peut réduire la complexité opérationnelle, à condition que les déplacements des autres usagers et les perturbations du site soient correctement pris en compte.
Comment préparer une zone d’activité à la circulation de navettes autonomes ?
Préparer une zone d’activité à la circulation de navettes autonomes nécessite d’évaluer la voirie, de définir un domaine opérationnel précis, d’organiser les interactions avec les autres usagers et de démontrer la sécurité du service. Le déploiement doit ensuite progresser par étapes vérifiables, avec une organisation de supervision, des procédures d’assistance et les démarches réglementaires applicables.
La préparation commence par un diagnostic du site. Celui-ci examine les caractéristiques des voies, les intersections, les accès, les conditions de visibilité et la présence de véhicules lourds ou d’engins de manutention. Les zones de livraison, de stationnement et de circulation piétonne doivent être identifiées.
Une cartographie détaillée peut ensuite être produite pour représenter les parcours, les bordures, la signalisation et les points d’arrêt. Elle facilite le développement du système et son évaluation dans l’environnement retenu, sans remplacer la perception embarquée.
Le domaine opérationnel doit préciser les conditions autorisées : tracés, limites de vitesse, catégories d’usagers susceptibles d’être rencontrées, conditions météorologiques et restrictions éventuelles d’horaires. Les points d’arrêt normaux et les emplacements utilisables en situation dégradée doivent être étudiés.
La réglementation constitue un volet distinct. En France, le décret du 29 juin 2021 sur les systèmes de conduite automatisés précise notamment des dispositions relatives aux domaines d’emploi, aux défaillances, aux manœuvres à risque minimal et à l’intervention à distance.
Il faut distinguer les démarches d’expérimentation du cadre de mise en service d’un système de transport routier automatisé. Selon la configuration et le régime applicable, le projet peut nécessiter un dossier de sécurité, des évaluations indépendantes et des échanges avec les autorités compétentes. Les responsabilités de l’organisateur du service, du concepteur et de l’exploitant doivent être définies. Les exigences relatives aux démonstrations et aux interfaces entre acteurs ne doivent pas être confondues avec une procédure unique applicable à tous les sites.
La préparation organisationnelle est tout aussi importante. Les employés, visiteurs, agents de sécurité et prestataires doivent comprendre les règles de coexistence avec les navettes. Les livreurs et conducteurs d’engins doivent notamment savoir comment réagir lorsqu’un véhicule automatisé s’immobilise ou rencontre une difficulté.
Une montée en charge progressive permet de vérifier les performances avant de supprimer un éventuel opérateur embarqué : tests techniques, circulation encadrée, exploitation restreinte sans conducteur puis extension du service, sous réserve des autorisations requises.
Checklist de préparation d’un site pour des navettes autonomes
- Auditer les voies, intersections, accès et zones de coactivité ; produire un plan des risques de circulation localisés.
- Définir les parcours, vitesses et restrictions environnementales ; formaliser une fiche du domaine opérationnel autorisé.
- Identifier les démarches réglementaires, les responsabilités et les pièces de démonstration de sécurité ; constituer un registre de conformité du projet.
- Organiser la supervision, les interventions physiques et l’information des usagers ; rédiger un protocole opérationnel partagé avec les intervenants du site.
- Tester progressivement le service et documenter les incidents, arrêts et interventions ; établir un bilan de validation avant chaque changement de phase.
Ces actions constituent une méthode pratique de préparation, non une procédure réglementaire universelle. Les essais doivent produire des éléments vérifiables sur la sécurité et la disponibilité du service, plutôt qu’une simple démonstration de circulation réussie.
Parmi ces événements, l’immobilisation d’une navette ou d’un robotaxi dans une zone circulée mérite une attention particulière, car elle peut perturber immédiatement les autres usagers.
Les risques liés à l’immobilisation d’un robotaxi sur une voie fréquentée
L’immobilisation d’un robotaxi sur une voie fréquentée constitue un scénario critique de sécurité et d’exploitation. Même lorsque l’arrêt protège immédiatement ses occupants, il peut exposer les autres usagers à une collision, bloquer une intersection ou nécessiter une intervention physique complexe. Un service sans conducteur doit donc anticiper les causes d’arrêt, les lieux de refuge possibles et les procédures d’assistance.
Un véhicule de niveau 4 doit pouvoir atteindre un état à risque minimal lorsque la conduite normale ne peut plus être assurée. Selon les circonstances, cela peut impliquer de rejoindre un emplacement adapté ou de s’arrêter sur place si aucune autre manœuvre sûre n’est possible.
La manœuvre à risque minimal ne garantit donc pas que le véhicule sera stationné hors de la circulation. Une défaillance de propulsion ou un obstacle imprévu peut empêcher de rejoindre un refuge.
Les conséquences dépendent fortement du contexte. Sur une voie urbaine étroite, un robotaxi immobilisé peut bloquer les véhicules qui le suivent. À proximité d’un carrefour, il peut gêner les trajectoires de plusieurs flux. Sur une voie rapide, les risques de collision arrière peuvent devenir particulièrement importants.
Différentes causes d’arrêt nécessitent des réponses adaptées :
- Panne technique : sécurisation du véhicule, diagnostic et, si nécessaire, dépannage physique.
- Capteur dégradé : évaluation des capacités résiduelles et éventuelle suspension de la conduite automatisée.
- Situation indécidable : arrêt conservatoire et demande d’assistance selon les fonctions prévues.
- Incident à bord : prise en charge des passagers et coordination d’une intervention adaptée.
La disponibilité d’un centre de supervision ne suffit pas à résoudre ces problèmes. L’opérateur doit recevoir une information exploitable, disposer d’une communication suffisamment fiable et pouvoir mobiliser les moyens autorisés. Une assistance distante peut aider à déterminer la conduite à tenir, mais elle ne remplace pas toujours une équipe présente sur le terrain.
La préparation de l’exploitation doit donc couvrir les procédures de signalement, les modalités de protection des occupants, la coordination avec les gestionnaires de voirie et l’accès des équipes d’assistance.
Il est également pertinent d’identifier à l’avance les emplacements de refuge et les itinéraires permettant, lorsque le système en est capable, de dégager le véhicule sans créer un risque supplémentaire.
Lors des essais, les immobilisations doivent être documentées avec leur contexte, leur cause, leur localisation et leur durée. Ces informations permettent de distinguer un arrêt prudent maîtrisé d’une interruption récurrente qui compromet la continuité du service.
Un indicateur utile consiste à suivre séparément la fréquence des arrêts nécessitant une assistance et le temps nécessaire pour rétablir une situation sûre. Aucun seuil universel de maturité ne peut cependant être déduit de ces mesures sans tenir compte de l’exposition au risque.
Ce scénario met en évidence une distinction fondamentale : selon le niveau d’automatisation, la gestion d’une situation que le véhicule ne peut résoudre relève soit d’un conducteur disponible, soit du système automatisé et de son organisation d’exploitation.
Niveau 3 ou niveau 4 : qui intervient lorsque le véhicule ne peut plus poursuivre ?
Au niveau 3, le conducteur disponible doit pouvoir reprendre la conduite lorsque le système le demande. Au niveau 4, le véhicule doit gérer lui-même la situation et atteindre un état à risque minimal sans dépendre d’une reprise humaine. Un opérateur distant peut intervenir pour assister le service, mais cette intervention ne doit pas constituer une condition indispensable à la sécurité immédiate.
Cette distinction détermine la manière dont les fonctions de sécurité, les responsabilités opérationnelles et les procédures de secours sont organisées.
Au niveau 3, le système assure la tâche dynamique de conduite dans ses conditions autorisées. Lorsqu’une limitation impose de restituer le contrôle, il émet une demande de reprise. L’utilisateur désigné doit être en mesure de répondre conformément aux conditions de fonctionnement du système.
Le temps de transition et les exigences associées dépendent du dispositif et du cadre réglementaire applicable. Il serait donc inexact de présenter un délai de reprise unique comme valable pour tous les véhicules de niveau 3.
Si l’utilisateur ne répond pas, le système doit disposer des fonctions de repli requises par sa conception et les règles applicables. Un arrêt à risque minimal peut alors être engagé. Cette capacité ne transforme toutefois pas le système en niveau 4 : au niveau 3, la reprise humaine reste une composante prévue du fonctionnement normal.
Au niveau 4, le véhicule ne peut pas compter sur un conducteur disponible pour résoudre les difficultés comprises dans son domaine opérationnel. Il doit gérer les défaillances pertinentes et assurer le repli nécessaire. L’assistance distante peut ensuite contribuer à la reprise du service, au diagnostic ou à la coordination d’une intervention.
La différence est particulièrement importante pour les services transportant des passagers sans conducteur embarqué. Une interruption des communications avec le centre de supervision ne doit pas, à elle seule, rendre impossible l’exécution des fonctions de sécurité essentielles.
La question juridique est plus nuancée qu’une attribution automatique de responsabilité selon le niveau SAE. En France, le régime applicable tient compte notamment du fonctionnement effectif du système, des conditions d’utilisation, des obligations des différents acteurs et de la nature de la responsabilité examinée.
Le conducteur peut être concerné par certaines obligations au niveau 3, tandis qu’un service de niveau 4 sans conducteur fait intervenir les responsabilités de son concepteur, de l’exploitant et de l’organisateur. Cela ne signifie pas que le constructeur devient automatiquement responsable de tout incident, ni que l’opérateur supporte systématiquement une responsabilité exclusive.
Il convient également de distinguer responsabilité pénale, responsabilité civile et assurance. Ces régimes répondent à des règles différentes, qui ne se réduisent pas à la classification technique SAE.
Pour un exploitant, la vérification doit porter sur les acteurs réellement chargés de la supervision, les décisions autorisées à distance, les procédures de secours et la documentation des événements.
Cette clarification est indispensable avant d’envisager la commercialisation d’un transport automatisé ouvert à des passagers ordinaires, dont les besoins et les comportements peuvent être plus variés que ceux des participants à une expérimentation.
À retenir avant le passage à un service ouvert
- Une démonstration sans incident ne suffit pas : il faut documenter les performances sur l’ensemble des situations pertinentes du domaine opérationnel.
- La gestion des immobilisations, de l’assistance aux passagers et des interventions physiques doit être opérationnelle avant toute augmentation de fréquentation.
- L’ouverture au public dépend à la fois de la démonstration de sécurité, du cadre d’exploitation applicable et de la capacité à maintenir le service dans la durée.
Quand envisager un service autonome ouvert au public après une phase pilote ?
Un service autonome peut être envisagé pour une ouverture au public lorsque les essais démontrent une sécurité suffisante dans son domaine opérationnel, que les interruptions sont maîtrisées et que les autorisations nécessaires sont réunies. La décision doit reposer sur des résultats documentés, et non sur la seule durée de l’expérimentation. La supervision, la maintenance et l’assistance aux passagers doivent également être prêtes.
Une phase pilote sert à évaluer un système dans des conditions définies. Elle peut mobiliser un opérateur de sécurité embarqué, limiter les horaires ou réserver l’accès à certains participants. Ses résultats ne sont pas automatiquement représentatifs d’une exploitation commerciale avec un public plus diversifié.
Pour préparer l’ouverture, les décideurs doivent examiner plusieurs familles d’indicateurs :
- Exposition et couverture des essais : heures et distances parcourues, diversité des conditions rencontrées et scénarios effectivement validés.
- Sécurité : collisions, incidents, quasi-accidents, limitations de perception et événements nécessitant un repli.
- Interventions : fréquence, causes et conséquences des demandes d’assistance à distance ou sur place.
- Fiabilité du service : trajets terminés, interruptions, ponctualité et disponibilité des véhicules.
- Maintenabilité : capacité à entretenir les capteurs, à corriger les défaillances et à gérer les évolutions logicielles.
Ces indicateurs doivent être interprétés conjointement. Un faible nombre d’incidents peut être peu significatif si les essais couvrent uniquement des situations simples. Inversement, un arrêt conservatoire ne constitue pas nécessairement une défaillance de sécurité, mais sa répétition peut rendre le service difficilement exploitable.
La validation doit donc comparer les résultats au domaine opérationnel prévu pour le service public, en tenant compte de l’exposition réelle aux situations dangereuses. Il n’existe pas de durée pilote ou de volume universel de kilomètres suffisant pour garantir la maturité de tous les systèmes.
Le passage à l’exploitation régulière implique également de traiter des situations moins présentes pendant les essais : personnes à mobilité réduite, passagers nécessitant une assistance, enfants accompagnés ou non selon les règles du service, objets oubliés et incidents à bord.
Les procédures d’information, d’évacuation et de prise en charge doivent être compatibles avec l’absence de conducteur. L’accessibilité ne se limite pas à l’aménagement physique du véhicule : elle concerne aussi la capacité d’un passager à obtenir une assistance appropriée.
Sur le plan réglementaire, le cadre français du transport routier automatisé présenté par le ministère des Transports distingue les exigences nationales de déploiement du cadre européen d’homologation des véhicules. Il présente également les initiatives destinées à faciliter le passage des expérimentations aux services opérationnels.
Le règlement européen 2022/1426 prévoit notamment des règles de réception pour certains véhicules entièrement automatisés utilisés dans des zones prédéfinies, sur des itinéraires fixes ou dans des installations de stationnement. Cette réception ne dispense pas nécessairement des exigences nationales de mise en service et d’exploitation.
En France, le ministère a annoncé en octobre 2026 des initiatives comprenant une doctrine d’homologation envisagée à partir de 2027 et un guichet unique destiné aux porteurs de projets. Ces perspectives ne doivent pas être assimilées à des autorisations déjà accordées à un service particulier.
À l’échelle des pays francophones, les situations restent hétérogènes. La France et les autres États francophones membres de l’Union européenne relèvent du cadre européen concerné, tandis que la Suisse, le Québec et les autres territoires francophones possèdent leurs propres règles applicables. Une autorisation obtenue dans un pays ne peut pas être présumée valable dans un autre.
Les expérimentations de navettes automatisées montrent l’intérêt de parcours limités et organisés, mais elles ne permettent pas de conclure à une disponibilité généralisée des robotaxis sans conducteur. La réalité du déploiement doit être appréciée service par service, en vérifiant les zones, les horaires, les restrictions et les autorisations effectives.
Enfin, le modèle économique doit intégrer les coûts de supervision, d’assistance, d’assurance, de maintenance et de gestion des données. Supprimer le conducteur embarqué ne signifie pas supprimer les besoins humains. Un service durable doit assurer la sécurité tout en conservant une disponibilité compatible avec la mobilité attendue des usagers.
Pour décider du passage d’un pilote à un service public, la prochaine étape consiste à réunir dans un même dossier le domaine opérationnel validé, le bilan des incidents, les performances de disponibilité, l’organisation de supervision et les justificatifs réglementaires. Cette évaluation croisée permet de déterminer si le service peut être exploité dans des conditions maîtrisées, ou si des essais complémentaires restent nécessaires.
Un véhicule autonome peut-il rouler sans conducteur sur une route publique ?
Oui, un véhicule équipé d’un système de niveau 4 peut fonctionner sans conducteur humain sur une route publique, si cette route appartient à son domaine opérationnel et si les conditions réglementaires de circulation sont satisfaites. Cette possibilité dépend des caractéristiques du service et des autorisations applicables dans le pays concerné.
Une voiture équipée d’une assistance avancée à la conduite peut-elle circuler à vide ?
Non, les fonctions de niveau 2 nécessitent la surveillance continue d’un conducteur humain. Le maintien automatique dans la voie, le régulateur adaptatif et certaines fonctions de changement de voie assisté ne suffisent pas à autoriser la circulation sans conducteur. La désignation commerciale d’une fonction ne détermine pas son niveau SAE réel.
Que se passe-t-il si un robotaxi perd sa connexion avec le centre de supervision ?
Un système de niveau 4 doit disposer de fonctions permettant de maintenir la sécurité sans intervention humaine immédiate. Selon son architecture et les conditions d’exploitation, une perte de communication peut conduire à poursuivre temporairement une conduite sûre ou à déclencher un repli. Le comportement précis doit être défini et validé pour le service concerné.
Une navette autonome doit-elle obligatoirement disposer d’une cartographie haute définition ?
La cartographie haute définition constitue un outil fréquent pour la localisation et la préparation des parcours, mais elle ne représente pas une obligation technique universelle applicable à toutes les architectures de conduite automatisée. L’exploitant doit démontrer que le système peut se localiser et circuler en sécurité dans son domaine opérationnel, en utilisant les moyens adaptés à sa conception.
Une autorisation européenne suffit-elle pour exploiter un robotaxi en France ?
Pas nécessairement. La réception européenne d’un véhicule ou de son système automatisé doit être distinguée des conditions nationales de mise en service et d’exploitation. En France, un projet doit respecter le cadre applicable à son usage, à son domaine d’emploi et à l’organisation du service. L’autorisation de circulation commerciale ne découle donc pas automatiquement de la seule conformité technique du véhicule.